Daily AI Newsbites
AI関連の最新ニュースをピックアップ
← 2026年7月14日(火)のニュース一覧へ引用元:ソフトバンク 引用元:ソフトバンク
安川電機とSB、AIロボによる柔軟物把持・収納を実証
NVIDIA
ソフトバンク
フィジカルAI
ロボティクス
研究
安川電機とソフトバンクは2026年7月13日、NVIDIAの技術を統合したフィジカルAI(現実世界を認識し物理作用を及ぼすAI)の開発環境を活用し、産業用ロボットによる柔軟物体(ワイヤハーネス)の安定した把持および箱への収納システムの実証に成功した。AIによる状態認識と従来のルールベース制御をモジュール単位で分離した設計により、実稼働現場における信頼性の確保と迅速な導入の両立を目指す。
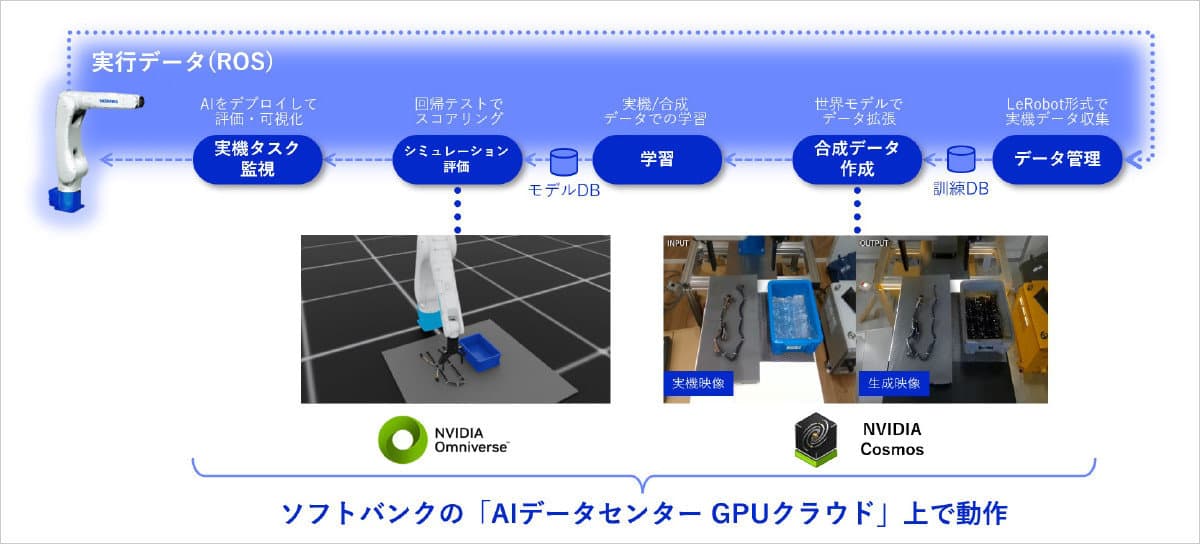
GPUクラウド上で一元化されたフィジカルAI開発工程
ソフトバンクが構築したフィジカルAI開発支援ツールは、同社の「AIデータセンター GPUクラウド」上で動作する。この環境には、ロボットのシミュレーション環境を構築するNVIDIA Omniverse(NVIDIAの3Dシミュレーション・コラボレーション基盤)のライブラリ、合成データの生成に用いるオープンな世界モデルNVIDIA Cosmos(NVIDIAが提供する合成データ生成向けの世界モデル)、および開発テンプレートである「NVIDIA Physical AI Factory Blueprint」が統合されている。
開発は以下の3段階の工程で実行される。
- データ収集と拡張: ロボットをGPUクラウドに接続し、実機から動作データやセンサー情報を収集・蓄積する。これを基にNVIDIA Cosmosで合成データを生成して学習データを拡充する。
- 学習とシミュレーション評価: GPUクラウドの計算リソースでモデルを学習させる。開発者はGUI上で学習状況を確認しながらモデルの改善を進め、実機へ適用する前にNVIDIA Omniverseと統合されたシミュレーター上で動作を事前評価する。
- 実機適用: シミュレーションでの検証を経たモデルを、ロボット実機へ展開する。
この一元化により、これまでロボット専門家が個別に行っていた開発工程を多様な技術者が迅速に進めることが可能になる。
VLAモデルとルールベース制御を融合したハイブリッド設計
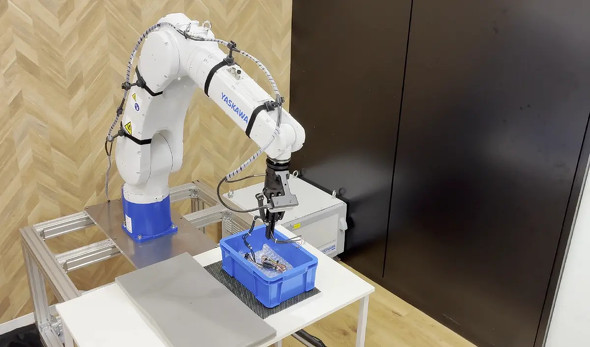
実証で使用された安川電機のAIロボットMOTOMAN NEXT(安川電機のAIロボットブランド)は、カメラなどから得られる視覚情報と作業指示を基に、VLA(Vision-Language-Action、画像とテキスト情報からロボットの最適動作を出力するモデル)(Vision-Language-Action)モデルを用いてワイヤハーネスの状態をリアルタイムに認識し、把持位置を決定する。
作業ごとに形状や配置が変化するワイヤハーネスのような柔軟物体は、従来のルールベース制御(あらかじめ設定された座標に基づく制御)のみではハンドリングが極めて困難だった。今回のシステムでは、状態認識や把持位置の決定という「AIが有効な処理」と、位置決めや基本動作などの「ルールベースで動作が安定している処理」を明確にモジュールとして分離した。これにより、既存のロボットシステムにフィジカルAIを1つの機能として容易に組み込めるようにしている。
実証では、形状や配置が作業ごとに変化するワイヤハーネスを箱に収納するタスクを実行した。AIが視覚情報などを基にリアルタイムで学習し、ロボットへ正確な指示を出すことで、柔軟物体の安定したハンドリングができることを確認した。
実用化に向けた未確認事項と制約条件の整理
本実証はワイヤハーネスの箱詰めにおいて一定の成果を収めたが、実際の製造ラインへ導入するにあたっては、以下の点が未だ明らかになっていない。
- 対象物の汎用性: ワイヤハーネス以外の柔軟物体(ケーブル束や布、その他の非剛体)に対する認識・把持の汎用性および適応範囲。
- 処理速度と成功率の数値: 実機動作時における把持の成功率や、VLAモデルの推論に伴う処理遅延(サイクルタイム)の明確な数値。
- 商用展開と費用対効果: システムの明確な商用提供時期や想定される導入コスト、および学習用データ収集に必要な時間やコストの規模。
産業用ロボットにおけるフィジカルAIの実装モデル
安川電機は2026〜2035年度の長期計画「2035年ビジョン」および2026〜2029年度の中期経営計画「Dash 35」において、フィジカルAI市場の本格開拓を主要戦略に位置づけている。今回の実証は、その戦略に基づく実質上の第一歩となる。
ロボット制御のすべてをAIに委ねるのではなく、ルールベース制御とVLAモデルを機能モジュールとして切り分けるハイブリッドアプローチは、安全性と確実性が強く求められる工場の生産ラインにおいて極めて実用に即した実装モデルである。ソフトバンクのGPUクラウドと安川電機のMOTOMAN NEXTの組み合わせが、他の製造工程や物流現場へどのように展開されるかが今後の普及の鍵となるだろう。
引用元:安川電機ニュースリリース / ソフトバンクニュースリリース / MONOist