Daily AI Newsbites
AI関連の最新ニュースをピックアップ
← 2026年6月10日(水)のニュース一覧へ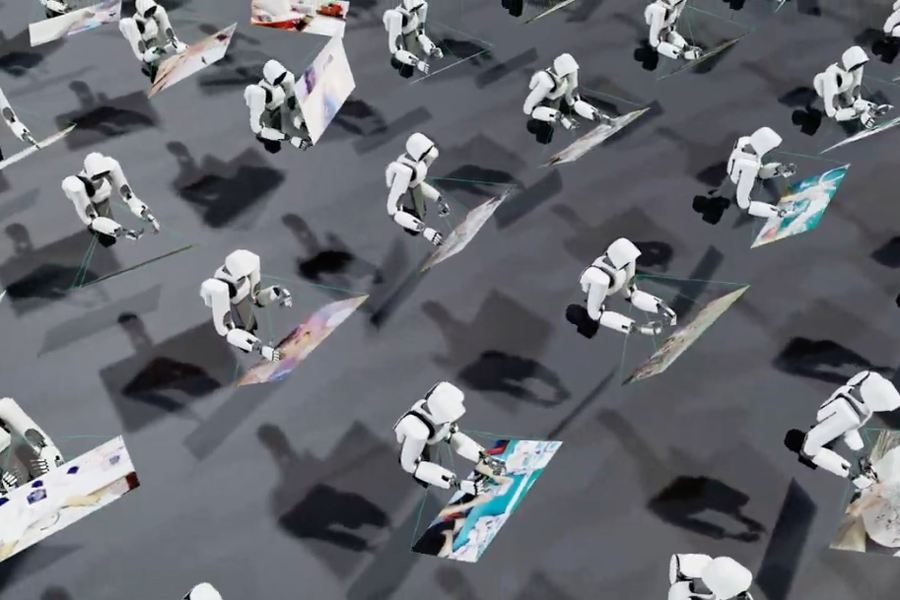
引用元:AI Watch
RLWRLDとNVIDIA、ヒューマノイド評価規格を共同策定
NVIDIA
ロボティクス
ベンチマーク
フィジカルAI
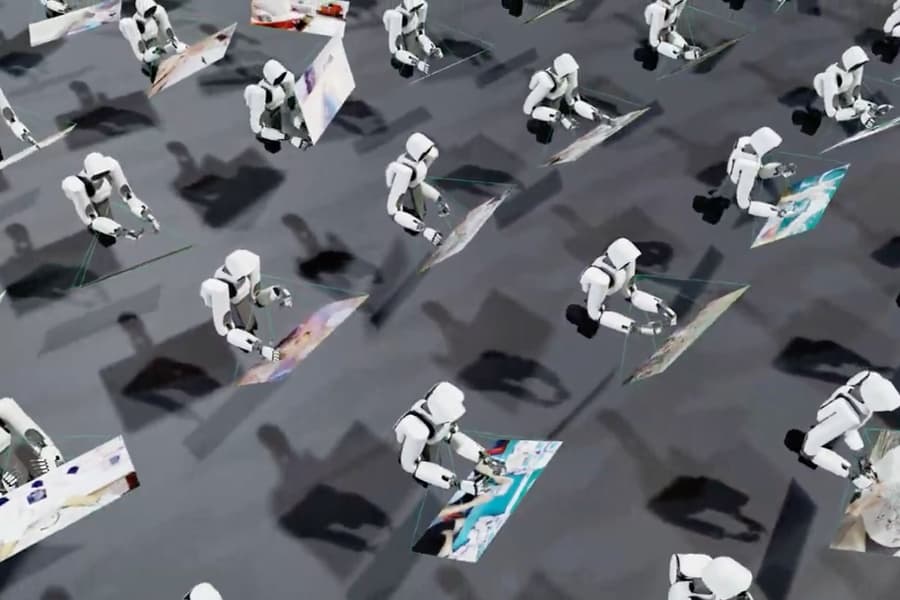
ロボティクスAI開発のスタートアップであるRLWRLD(リアルワールド)は、米NVIDIAと提携し、ヒューマノイドロボットの手指を用いた細かな作業能力(巧緻操作:こうちそうさ)を評価する業界標準ベンチマーク(性能測定テスト)「DexBench」を共同策定することを発表しました。これに加え、学習データの標準化や、NVIDIAのロボティクス開発基盤との連携強化を通じ、ロボット実用化への課題であった客観的な評価手法の確立を目指します。
1. シミュレーションと現実を繋ぐ評価規格「DexBench」
ヒューマノイドロボットが工場の生産現場などで精密な組み立てや仕分け、梱包といった複雑な作業を実用レベルで行うためには、指先の精密な制御技術が必要です。しかし、これまでは指先の器用さを客観的に測定する基準が存在せず、開発のボトルネックとなっていました。 今回策定される「DexBench」は、NVIDIAのロボット評価用の物理シミュレータ(仮想空間で挙動を試すソフト)「Isaac Lab-Arena」と統合されます。これにより、仮想環境と現実世界の両面から統一的に評価を行える仕組み(デュアルバリデーションフレームワーク)を構築します。産業用として想定される18種の主要なタスクを対象とし、把持(物を掴むこと)の多様性や精度、状況認識力といった5つの主要指標で多角的に性能を評価します。
2. 自社モデル「RLDX-1」の優位性とデータ標準化
RLWRLDは自社が開発するヒューマノイド巧緻操作向けの基盤モデル(汎用的なAIモデル)「RLDX-1」を提供しています。同モデルは「RoboCasa Kitchen」などの既存のロボット評価指標において、NVIDIAの「GR00T N1.6」やPhysical Intelligence社の「π0.5」といった強豪モデルを上回るSOTA(ソータ:世界最高水準の性能)を達成しています。 今回の提携では、5本指での巧みな操作を学習させるためのデータ形式の標準化もNVIDIAと共同で進めます。これにより、NVIDIAの「Isaac Lab」と互換性を持つ共通データ標準が整備され、世界中のロボットメーカーや研究機関が効率的にAIモデル開発を進められる共通のインフラを提供します。
ヒューマノイドロボットの実用化には、モデル単体の性能向上だけでなく、それを客観的に測り、再現可能にする「共通言語」としての評価インフラが不可欠です。今回の提携による「DexBench」の確立とデータの標準化は、業界共通の基盤となり、ヒューマノイドAIの商用化や産業界への普及を大きく加速させるものとみられます。
参照元: