Daily AI Newsbites
AI関連の最新ニュースをピックアップ
← 2026年9月8日(火)のニュース一覧へ引用元:LatestLY
Unitree、世界モデル搭載の自律型人型ロボット格闘技術を発表
ロボティクス
フィジカルAI
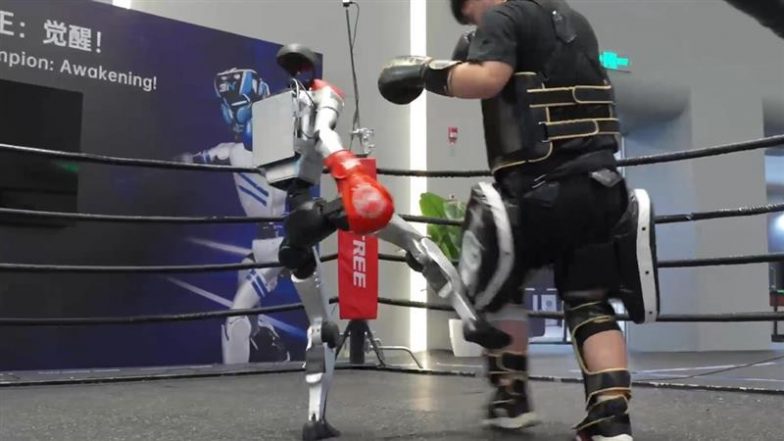
中国の先進四足歩行・人型ロボット開発企業であるUnitree(宇樹科技)(四足歩行ロボットや低価格帯ヒューマノイドロボットを展開する中国・杭州拠点のロボティクス企業)は、リアルタイム世界モデル駆動型のAI基盤「UnifoLM-X2-1.0」を搭載し、人型ロボット同士が完全自律で格闘(スパーリング)を行う新機能を発表した。物理的な接触を伴う高力学(ハイダイナミクス)な環境において、相手の次の動作をリアルタイムに予測しながら即座に回避・攻撃モーションを計画・実行できる能力を実証した。
リアルタイム世界モデル「UnifoLM-X2-1.0」による動的意思決定
Unitreeが公開した公式発表および実証映像によると、従来のロボット制御システムでは困難とされていた「ミリ秒単位の物理的相互作用下での自律判断」を克服するため、世界行動基盤モデル(World-Action Foundation Model)が採用されている。
- 即時プランニングと予測: 対戦相手の体勢や予備動作から次の動きを先読みし、物理空間の挙動をリアルタイムにシミュレート・予測。
- 高ダイナミクス制御: 攻撃の打撃動作だけでなく、相手の攻撃をステップバックやダックで回避し、即座にカウンターを繰り出す全身協調運動を実現。
- 完全自律制御: 事前プログラミングされた定型スクリプトや人間の遠隔操縦に依存せず、内蔵モデルがセンサー入力から直接関節トルクや姿勢を自律決定。
同社は今回の格闘デモンストレーションについて、単なるパフォーマンスにとどまらず、極限の物理的干渉が発生する動的環境下で世界モデル駆動型ヒューマノイドが破綻なく稼働できることを証明する実証実験(PoC)であると位置づけている。
従来の人型ロボット制御アプローチとの比較
物理接触を伴うタスクにおける従来技術と世界モデル駆動型アプローチの違いは以下の通りである。
| 項目 | 従来の強化学習 / 軌道計画 | 世界モデル駆動(UnifoLM-X2-1.0) |
|---|---|---|
| 制御手法 | Sim-to-RealのRL制御・固定制御器 | リアルタイム世界モデルによる先読みと行動生成 |
| 環境変化への対応 | 想定外の外力でバランスを崩しやすい | 相手の打撃・接触力学を予測し動的に適応 |
| 意思決定の遅延 | 複雑な計算により高レイテンシ化 | 低遅延な推論パイプラインによる即時反応 |
| 適用範囲 | 平坦地歩行、定型ピッキング作業 | 高速で予測困難な対人・対物相互作用 |
一方で、モデルのパラメータ規模やオンボード演算に必要な消費電力、連続稼働時のモーター過熱耐性などの技術的詳細や、管理されていない屋外環境での長期試験データは現時点で未公開であり、実用化に向けた継続的な検証が必要とされる。
フィジカルAIのフロンティア:極限のインタラクションから実社会へ
人型ロボットが人間と同じ空間で協調作業を行うためには、予期せぬ衝突や動的に動く障害物を回避・受け流す高度な物理的直感が不可欠となる。
「格闘」という最速クラスの反射と判断が要求されるベンチマークで自律制御を成立させたことは、フィジカルAI(Physical AI)が静的なタスク実行から動的な実世界適応へとパラダイムシフトしていることを示している。この技術が建設現場や災害救助、介護支援など、予測不能な外力が加わる過酷な現場作業ロボットの安全性・俊敏性向上へ応用されるか期待が集まる。
引用元:LatestLY